Chọn ngẫu nhiên
Mốc tham chiếu khi chưa ưu tiên độ hiếm. Kết quả được lấy trung bình qua nhiều lần chọn để giảm ảnh hưởng của may rủi.
VCuboidFIT · Minh bạch đo được
Chọn 5 % keyframe đáng gán nhãn — và cho bạn thấy bằng chứng
Tối ưu hoá công sức
Gán nhãn 70 thay vì 1389 frame · 5.0 % ngân sách
1389 frame
Chi phí và thời gian nếu gán nhãn thủ công toàn bộ dữ liệu không qua chọn lọc.
70 frame
Ưu tiên lô frame trong ngân sách, giữ lý do chọn để người gán nhãn kiểm tra. Hiệu quả được đánh giá riêng bằng benchmark.
Bước chọn chạy trên CPU, có thể chạy local.
Lưu theo tệp và không cần cơ sở dữ liệu.
Xuất ZIP danh sách frame để đưa vào quy trình gán nhãn.
Gán nhãn một lô có ngân sách rõ ràng, thay vì toàn bộ pool. Bước chọn chạy trên CPU, có thể chạy local, lưu theo tệp và không cần DB. Xuất ZIP danh sách frame để đưa vào quy trình gán nhãn.
Phương pháp & kiểm chứng
Chúng tôi đối chiếu bốn cách chọn frame trên cùng pool dữ liệu và ngân sách B. Sự thực tiễn nằm ở quy trình có thể dùng và kiểm tra lại, còn hiệu quả phải được xác nhận bằng số đo.
Mốc tham chiếu khi chưa ưu tiên độ hiếm. Kết quả được lấy trung bình qua nhiều lần chọn để giảm ảnh hưởng của may rủi.
Điểm độ hiếm hình học từ LiDAR, chạy trên CPU. Đây là đối chứng chính: điểm S phải hơn mốc này mới được coi là có giá trị.
VCuboidFIT · hướng tiếp cận thực tiễn
Tìm ứng viên trong point cloud, chấm độ hiếm RHCIO và chọn lô theo ngân sách, có xét đa dạng.
Bổ sung bối cảnh camera bằng OpenCLIP + OpenCV để đối chiếu với thông tin LiDAR.
Lý do chọn đi cùng frame; người gán nhãn có thể đối chiếu 3D và camera, rồi xuất lô đã kiểm tra.
Cùng dữ liệu, cùng ngân sách; đăng ký trước phép so sánh và chỉ mở tập T một lần.
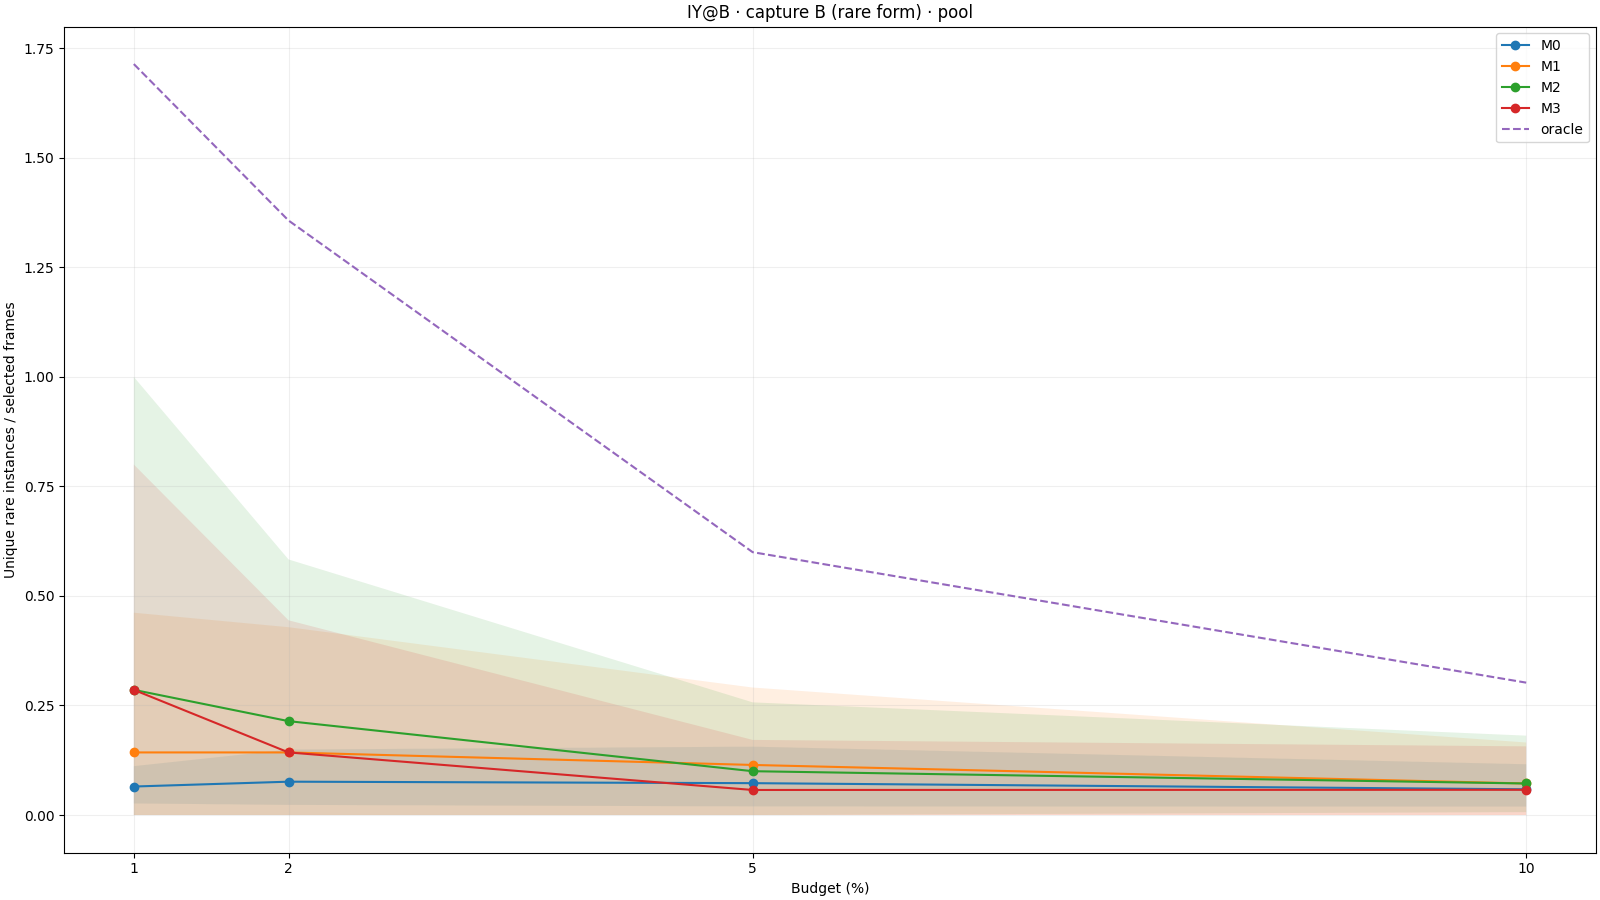
IY đo số instance hiếm thu được trên mỗi frame đã chọn. Capture B chỉ tính khi instance xuất hiện đúng dạng hiếm.
Bootstrap theo scene tạo khoảng tin cậy CI95. Nếu khoảng của chênh lệch chứa 0, chưa thể xác nhận lợi ích.
Dữ liệu thực nghiệm
M0 · Random
M1 · Legacy
M2 · lidar_only
M3 · multisensor
| Phương pháp | IY | CI95 | NY |
|---|---|---|---|
| Chọn ngẫu nhiênM0 · Random | 0.073 | [0.020, 0.156] | 0.000 |
| Điểm hình học Tầng 0 (đối chứng)M1 · Legacy | 0.114 | [0.000, 0.291] | 0.079 |
| Điểm S · chỉ LiDARM2 · lidar_only | 0.100 | [0.000, 0.257] | 0.052 |
| Điểm S · LiDAR + cameraM3 · multisensor | 0.057 | [0.000, 0.171] | -0.030 |
Nguồn: T pool · Run: 20261013-192329-49de1480 · Pool: 1389 frame · 35 scene · B = 70 · Capture: rare_form.
Ghi chú cho lần đo này: tập T toàn ban ngày, không có cảnh đêm hay mưa, nên chưa đo được phần camera được thiết kế để giúp. Ngoài ra 28/42 vật hiếm không có ứng viên LiDAR nào ở gần, nên không cách xếp hạng nào chọn được chúng.
Minh bạch độc lập
Đánh giá đăng ký trước theo pitch-v2; tập T mở một lần. Chỉ gt.py đọc nhãn; test_no_leakage_lidar kiểm tra ranh giới không rò nhãn. Không VLM: bối cảnh dùng OpenCLIP pretrained.
Kế hoạch thử nghiệm đăng ký trước pitch-v2; tập dữ liệu T chỉ mở đúng một lần duy nhất.
Mã băm báo cáo kết quả kiểm chứng được lưu trữ độc lập để đối chiếu tính toàn vẹn.
Chỉ gt.py đọc nhãn; test_no_leakage_lidar kiểm tra ranh giới không rò nhãn.
Không VLM: bối cảnh dùng OpenCLIP pretrained tránh ảo giác.
Định hướng nâng cấp
M2 · mục tiêu có ứng viên tiếp cận: 14/42
Khả năng bắt được ứng viên vẫn là nút thắt: số tiếp cận ở trên là của Tầng 0 hình học trong lần đánh giá T. Tầng 1 PointPillars đã được train và đo riêng trên 602 frame VAL nuScenes; chưa gắn vào phép so sánh T, nên chưa được dùng để kết luận về IY.
602 frame VAL nuScenes · 10 sweep · RTX 4060 Laptop · đánh giá tham khảo, không dùng để chọn checkpoint
mini-e80
Train trên nuScenes mini, 80 epoch
e6
Trainval, epoch 6/20 (A100)
e12
Trainval, epoch 12/20 (A100) · mới nhất
Bus, trailer và xe công trình không có nhãn trong 602 frame này nên mAP 10 lớp có trần 0,7. Lớp nhỏ còn yếu vì train mới tới epoch 12/20, tắt gt_sampling để tránh rò nhãn và chỉ dùng 29 % dữ liệu trainval. Train tiếp tới epoch 20 là bước kế tiếp.
Giới hạn đánh giá
Minh hoạ trên job night_v24: đêm macro-F1 0,968 và mưa macro-F1 0,48. Ngưỡng được fit trên V của job; các số này không phải kết quả T và không đại diện cho mọi thời tiết.
Hành động tiếp theo
Mở trực tiếp bảng điều khiển để khám phá các frame được chọn hoặc xem tài liệu hướng dẫn.